
産業用ロボットや設備制御に関わってきたものの、「AI中心の求人には自分の経験が届かない」と感じていませんか。AVITAが2026年9月15日に始めた新サービスは、完全自律型のロボットではなく、AIと遠隔オペレーターが協力して工場・物流・店舗の仕事を進める仕組みです。制御、設備立ち上げ、現場改善の経験をフィジカルAI転職へつなげたい方にとって、仕事の変化を具体的に考えられるニュースです。
この記事では、発表内容を確認したうえで、どの職種が生まれそうか、AVITAの中途採用情報をどう読むか、応募までに何を準備すべきかを整理します。なお、将来の求人増加に関する記述は、発表済みの事実と編集部の分析を分けてお伝えします。
📄 AVITAのHuman-in-the-Loop型フィジカルAIで何が変わるのか
AVITAの公式発表によると、今回提供を始めたのは、ロボットの自律制御と人による遠隔操作を組み合わせたフィジカルAIです。フィジカルAIとは、カメラやセンサーで現実世界を認識し、判断した結果をロボットの動きとして実行するAIのこと。Human-in-the-Loopは、その判断や操作の流れに必要なときだけ人が加わる設計を指します。
ロボットは基本的にAIで動きますが、荷物の置き方が普段と違う、通路に障害物がある、接客中に想定外の質問を受けた、といった場面では遠隔オペレーターが支援します。そのときの操作や判断はデータとして蓄積され、以後のAIや制御の改善に使われる仕組みです。
| 発表された項目 | 具体的な内容 | 転職者が注目したい点 |
|---|---|---|
| 対象の現場 | 工場、物流施設、店舗など | 製造業だけでなく物流、接客、施設運営の経験も接点になり得ます |
| 想定作業 | ピッキング、梱包、キッティング、仕分け、循環棚卸、資材搬送、接客・案内 | 既存工程を理解し、例外や品質基準を説明できる人の価値が高まりそうです |
| 人の役割 | AIが難しい場面で遠隔から操作・判断を支援 | 単純な監視ではなく、状況判断や復旧対応を伴う仕事が想定されます |
| 将来像 | 1人が多数のロボットからなるフリートを支援・管理 | 運転操作に加え、稼働率・優先順位・障害対応を管理する仕事へ広がる可能性があります |
重要なのは、「自律化が完成するまで現場に入れない」のではなく、まず使い、人の介入データから改善する点です。現場導入が早まれば、研究者だけでなく、運用設計、品質管理、保守、教育を担う人も必要になります。
💡 今回の変化は、人の仕事が直ちになくなるという話ではありません。現場作業の一部が、ロボットの支援・教育・例外処理へ組み替わる可能性を示す発表です。
📄 フィジカルAI転職で広がるのは開発職だけではない
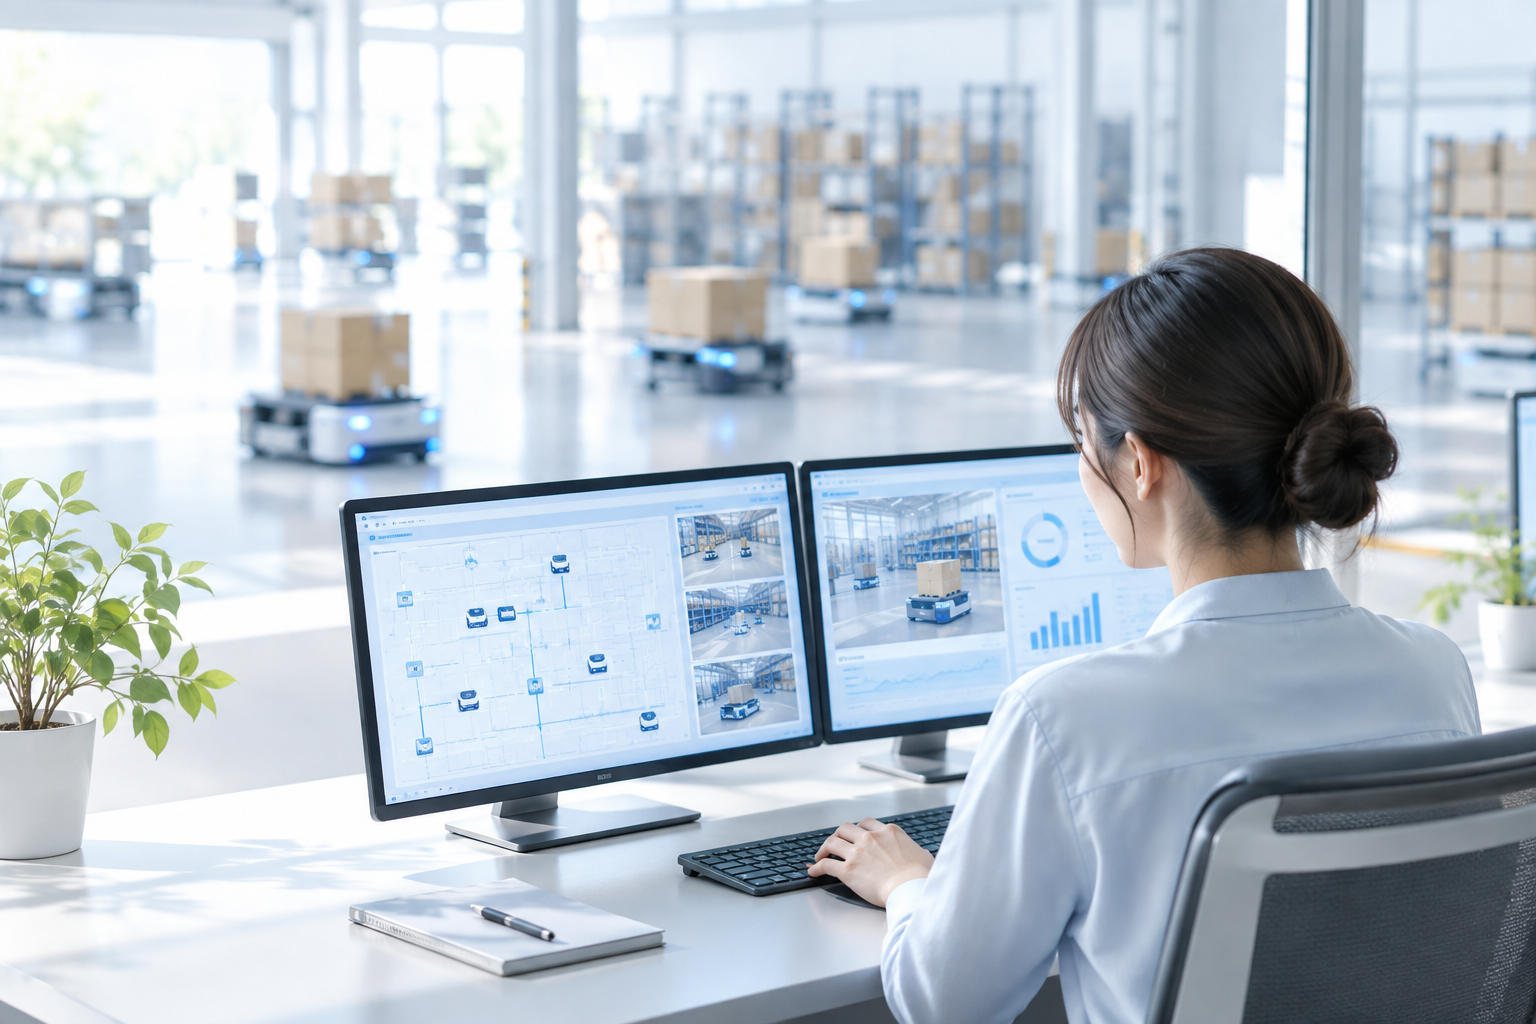
AVITAは公式発表で、遠隔からロボットを支援するオペレーターや、ロボットの運用・教育を担う人材など、新たな仕事や雇用の創出につなげる方針を示しました。採用人数、募集時期、勤務地は公表されていないため、現時点で具体的な採用計画が決まったとは言えません。ただし、どの能力が必要になるかは、サービスの運用構造からある程度整理できます。
例えば、物流倉庫でロボットが商品をつかめないとき、遠隔オペレーターは画面を見て操作するだけでは足りません。商品の破損を避けるつかみ方、後工程を止めない処理順、危険時に運転を停止する条件まで理解する必要があります。製造現場なら、設備のインターロック(=危険な条件で機械を動かさない安全機構)や品質判定の知識が欠かせないでしょう。
| 想定される役割 | 生かしやすい既存経験 | 追加したいスキル |
|---|---|---|
| 遠隔オペレーター | 製造、物流、接客、設備監視、コールセンター | 遠隔操作、複数画面での監視、障害の切り分け、操作記録 |
| ロボット運用・教育 | 作業標準書の作成、OJT、安全教育、品質管理 | データのラベル付け、失敗パターンの分類、AIへのフィードバック設計 |
| 導入・フィールドエンジニア | 設備立ち上げ、PLC、産業用ロボット、保守 | ネットワーク、Linux、ROS2、ログ分析、サイバーセキュリティ |
| プロダクト・業務設計 | 生産技術、工程改善、物流企画、店舗運営 | 要件定義、KPI設計、例外フロー設計、PoCから本番運用への移行 |
| AI・制御開発 | C++、Python、組み込み制御、画像処理 | 深層学習、エッジ推論、センサーフュージョン、HRI |
ここで特に相性がよいのが、トラブル対応を言語化できる人です。「停止した設備を直しました」だけではなく、何を観察し、機械・電気・通信・ソフトウェアのどこに原因があると判断し、どの順番で復旧したかを説明できること。Human-in-the-Loop型の運用では、この判断過程自体が改善データになるからです。
業界全体でも実装を担う人材への関心は高まっています。PwCは2026年7月時点で社内に150人超のフィジカルAI人材がいるとし、1年間で1000人規模を育成するプログラムを公表しました。そこではAIモデルだけでなく、ロボット、センサー、制御、データ活用、現場導入までを学習対象にしています。これは一社だけの求人動向ではありませんが、「AI研究だけが入口ではない」ことを示す補助材料になります。
💰 AVITAの中途採用から読む必要スキルと年収
2026年9月15日の確認時点で、HERP CareerのAVITA求人一覧には26件が掲載されていました。ただし同ページには、HERP Careerから直接応募できないことや、一部求人はWeb上の公開情報を基にしていることも記載されています。掲載件数をAVITAの確定採用人数と解釈せず、応募前に企業の採用窓口で募集継続と応募経路を確認してください。
今回のニュースに近い求人として掲載されているのが、Senior Physical AI Engineerです。個別求人では正社員、勤務地は東京都目黒区または小金井市、年収1000万〜2000万円とされ、最終更新日時は2026年8月4日でした。この金額はシニアリード級の当該求人の条件であり、遠隔オペレーターや運用担当者の想定年収ではありません。
仕事内容には、音声・映像・テキストを同時に扱うマルチモーダル対話エンジン、アンドロイドのアクチュエーターを動かす制御システム、HRI(Human-Robot Interaction=人とロボットの相互作用)の最適化、研究成果を接客・介護・教育などへ落とし込む役割が含まれます。開発から実運用までの距離が近い求人です。
必須・歓迎要件として公開されている主なキーワードは次の通りです。
すべてを満たさなければフィジカルAI転職ができない、という意味ではありません。この求人は5年以上を目安とする深層学習経験や技術リーダーシップを求めるシニア職です。工場の制御エンジニアが同じポジションを目指す場合は、年収の高さだけで判断せず、まず「制御と実機検証」という強みを軸に、Python、ROS2、画像認識を加える順番が現実的でしょう。
💡 AVITAの中途採用を見るときは、AIモデルの知識だけでなく、低遅延制御、実機での検証、現場への導入まで一貫して扱えるかがポイントです。
✅ 制御・生産技術からロボットエンジニアへ移る準備
「機械やPLCは分かるけれど、深層学習の実務経験がない」という方も多いのではないでしょうか。いきなり大規模なAIモデルを作ろうとするより、現在の専門性にAIとの接点を一つずつ追加する方が、職務経歴書でも説明しやすくなります。
まず、現場経験をAIが使える情報へ変える
最初に取り組みたいのは、異常や例外の分類です。設備停止記録を「センサー異常」「通信断」「ワーク位置ずれ」「安全装置作動」などに分け、観察項目、暫定対応、再発防止策を表にします。機密情報を持ち出す必要はありません。公開データや自宅の小型機材でも、判断ルールを構造化する練習はできます。
Human-in-the-Loopでは、人が介入した理由と結果が学習・改善の材料です。したがって、曖昧な経験談より、入力、判断、操作、結果を追える記録の方が評価されやすいと考えられます。
次に、シミュレーションと小さな実機を動かす
Pythonの基礎を学んだら、ROS2上でセンサー情報を読み、条件に応じて動作を変える小規模な課題へ進みます。高価なヒューマノイドを買う必要はありません。カメラ映像から対象物を判別する、シミュレーター内でロボットアームを動かす、通信遅延時に安全停止させる、といった成果で十分に接点を示せます。
NEDOは、フィジカルAIの開発基盤となる国産マルチモーダル基盤モデルを2026年度から2030年度にかけて開発する事業を進めています。また、GENIAC-PRIZEの人材育成課題では、LLM人材が自然言語理解やコード生成の経験を生かし、ロボット制御用のPythonコードを生成する課題が設定されています。これは学生向け企画ですが、社会人にとっても「言語AIとロボット制御をつなぐ」学習テーマの参考になるでしょう。
ポートフォリオは成功例だけにしない
実機を扱う仕事では、失敗条件の把握が重要です。照明が暗いと認識率が落ちた、ネットワーク遅延で操作が不安定になった、対象物の材質で把持に失敗した、といった事象を隠さず、検知方法と安全側への切り替えを説明してください。きれいなデモ動画だけより、現場での再現性を考えていることが伝わります。
- ✓ PLC・ロボット・設備保全の経験を、対象設備、担当範囲、改善結果に分けて棚卸しする
- ✓ 異常発生時の観察、原因切り分け、復旧、再発防止を一つの事例として文章化する
- ✓ PythonとLinuxの基本操作を身につける
- ✓ ROS2またはロボットシミュレーターで小さな成果物を作る
- ✓ カメラ、力覚、位置情報など、扱ったセンサーデータを説明できるようにする
- ✓ 通信断や誤認識時の安全設計をポートフォリオに含める
- ✓ AIが判断できない条件と、人が介入すべき条件を自分の言葉で定義する
✅ フィジカルAI求人の面接で確認したい運用の現実
フィジカルAIは期待の大きい分野ですが、話題性だけで応募先を決めるのはおすすめできません。PwCの分析でも、現場投入に向けてコスト、処理能力、安定性、作業品質、保守運用体制などに課題が残るとされています。転職後に担当するのが研究なのか、顧客現場での障害対応なのかによって、働き方は大きく変わります。
特に確認したいのが、人が介入する頻度です。介入がまれなら、一人で多くのロボットを監視できるかもしれません。一方、想定外の状況が多ければ、常時監視や迅速な復旧が必要です。今回のAVITAの発表では、将来的に一人のオペレーターが多数のロボットを支援・管理する方針は示されていますが、現在の担当台数、夜間対応、目標とする介入率までは公表されていません。
面接では、技術の新しさを尋ねるだけでなく、次の点を具体的に確認しておくと安心です。
- ✓ 担当する工程は研究、PoC、導入、本番運用のどこにあるか
- ✓ ロボットが停止したときの一次対応者とエスカレーション先は誰か
- ✓ 遠隔操作の担当台数、シフト、夜間・休日対応の有無
- ✓ 人の操作データをどのように評価し、AI改善へ反映するか
- ✓ 安全性や個人情報を含む映像・音声データをどう管理するか
- ✓ 出張、顧客先での立ち上げ、実機作業が占める割合
- ✓ 入社後にAI、制御、現場業務を学ぶ研修やメンター制度があるか
- ✓ 求人票の年収に固定残業代や業績連動報酬が含まれるか
職務経歴書では、「AIに興味があります」よりも、「包装工程でセンサー誤検知の条件を分類し、停止原因の記録方法を標準化した」のように書く方が伝わります。そのうえで、その経験を遠隔監視や学習データの品質向上へどう展開できるかを添えましょう。
💡 応募先を見極める質問は、「どんなロボットですか」だけでは足りません。「どの条件で人が介入し、その記録を誰がどう改善へ戻すのか」まで聞くことが大切です。
📄 今すぐ応募するか、学び直してから動くか
今回の発表だけで、遠隔オペレーターの求人がすぐ大量に出るとは断定できません。採用数や条件は未公表であり、サービスの導入先も個別には示されていないためです。一方で、AVITAが新しい運用・教育職の創出に言及し、公開求人ではAI、制御、HRI、現場実装を横断する人材像が示されています。フィジカルAI転職を考える材料としては、十分に具体的な一歩といえるでしょう。
すでにROS2、Python、画像処理、ロボット制御のいずれかを実務で扱っている方は、求人を比較しながら応募準備を始める段階です。PLCや設備保全が中心の方は、現場トラブルの切り分け経験を棚卸しし、小さなROS2・Python作品を追加するところから。物流や接客の経験者なら、例外対応、品質基準、遠隔コミュニケーションの経験を言語化し、運用・教育職の具体的な募集を待つ選択肢があります。
転職先はAVITA一社に限定せず、ロボットメーカー、AI企業、システムインテグレーター、物流・製造のユーザー企業まで比較してください。開発企業では先端技術に触れやすく、ユーザー企業では工程改善や安全運用の経験を生かしやすい傾向があると考えられます。自分が「モデルを作りたい」のか、「ロボットを現場で安定稼働させたい」のかを決めると、求人選びの軸がぶれにくくなります。
完全自律を待たず、人とAIが一緒に現場へ入る。今回のニュースが示したのは、その移行期だからこそ、制御や設備、物流、接客で培った現場知識が必要になる可能性です。派手なAI用語を並べるより、自分が現場の何を理解し、例外時にどう判断できるかを磨いておきましょう。それがフィジカルAI時代の転職で、長く使える強みになります。
🔗 参照元
🔗 出典・参照リンク
- AVITA「Human-in-the-Loop型フィジカルAIの提供を開始」(2026年9月15日公開)
- PR TIMES掲載のAVITAプレスリリース(2026年9月15日10時公開)
- HERP Career「AVITA株式会社の求人・採用情報一覧」(2026年9月15日確認)
- HERP Career「Senior Lead AI Engineer(Physical AI Software Engineer)」(求人最終更新:2026年8月4日、2026年9月15日確認)
- PwC Japan「2025年、フィジカルAI×汎用ロボット躍進の本質から読み解く次の展開とは」(2026年2月20日公開)
- PwCコンサルティング「フィジカルAI人材1000人を育成」(2026年8月公開、2026年9月15日確認)
- NEDO「AIロボット・フィジカルAIを見据えたマルチモーダル基盤モデル開発事業」(2026年3月24日公開)
- GENIAC-PRIZE 人材育成テーマ(2026年9月15日確認)
確認日時:2026年9月15日21時00分(日本時間)。求人情報や応募経路は変更される場合があるため、応募時に最新情報をご確認ください。