
工場で設備保全を担当してきたものの、「AI点検ロボットが広がると、自分の仕事は減るのでは」と不安を感じている方もいるのではないでしょうか。2026年8月17日、アトラックラボは、現場で撮影した画像を使って点検AIを継続的に改善する「AT-SYNAPSE 追加学習サービス」の提供開始を発表しました。
今回の発表が示しているのは、点検が単純に無人化される未来ではありません。設備の異常を定義し、正しい画像を集め、AIの判定を検証できる「現場を知る人」の役割が、ロボット導入の成否を左右するという変化です。設備保全からAI・ロボット関連職への転職を考える方に向けて、経験の生かし方と応募前の準備を整理します。
なお、発表は新サービスの提供開始に関するもので、アトラックラボや導入企業による採用人数の拡大を表明したものではありません。以下では公表された事実と、転職市場への影響に関する編集部の分析を分けてお伝えします。
📄 設備保全AI転職の前提になる「現場別の追加学習」とは
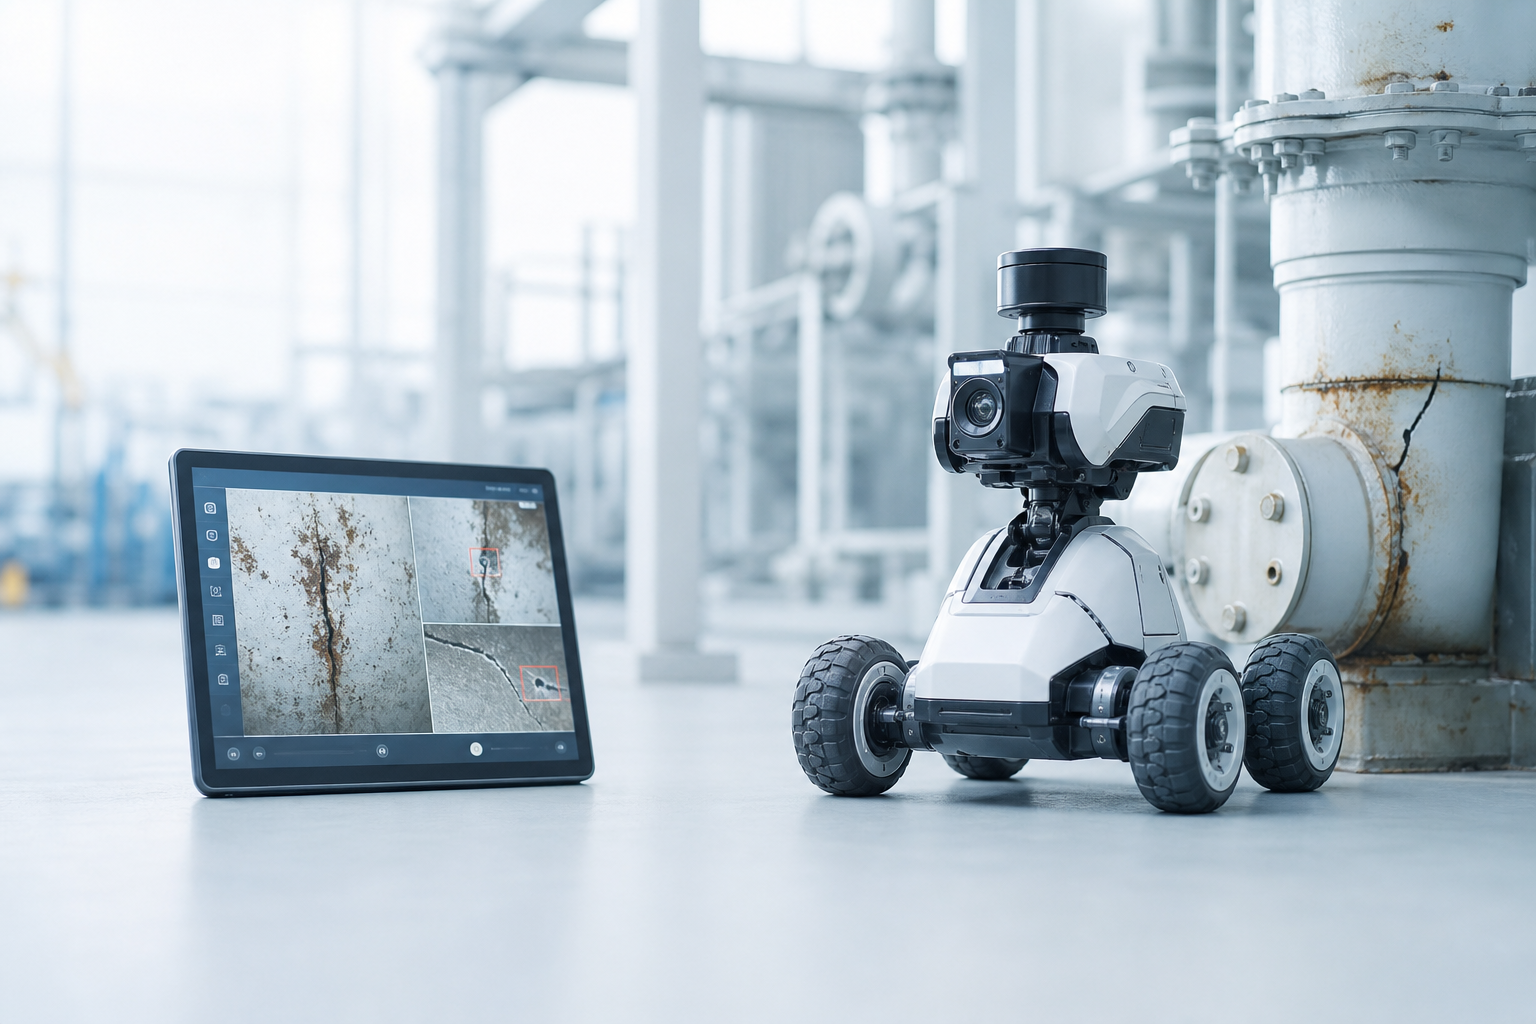
アトラックラボの発表によると、新サービスは、サビや腐食、亀裂、塗装の剥離、漏れ、部品の脱落などを撮影した現場画像からデータセットを作り、点検対象に合わせてAIモデルを調整するものです。学習用画像の整理、アノテーション(=画像のどこに何の異常があるかを示す正解情報の付与)、モデルの学習・評価、ロボットへの実装、現場での動作確認までを一貫して扱います。
画像数は対象や撮影条件によって異なりますが、発表では数百枚から数千枚規模が目安とされています。利用する手法も一律ではなく、VLM(=画像と言葉を組み合わせて扱うAI)、画像分類、物体検出などから選択。UGV(無人地上車両)、レールドローン、クローラーロボットなどが画像を集め、異常の検出結果と位置情報を関連付けて記録する構成です。
| 点検工程 | 新サービスが担う範囲 | 人に残る重要な判断 | 転職時に示せる経験 |
|---|---|---|---|
| 対象の選定 | 検出候補となる異常の整理 | 何を異常とみなすか、見逃しの影響は何か | 点検基準、故障モード、設備重要度の理解 |
| 画像収集 | ロボットによる定点・巡回撮影 | 照明、角度、距離、汚れなど撮影条件の設計 | 現場巡回、危険箇所、設備構造の知識 |
| 追加学習 | データ整理、アノテーション、モデル調整 | 正解ラベルの妥当性とデータの偏りの確認 | 点検記録、異常事例、原因分析の経験 |
| 実装・運用 | ロボット搭載と異常位置の記録 | 誤検出・見逃しの検証、停止判断、改善 | 試運転、安全管理、保全計画、再発防止 |
もう一つの特徴は、NVIDIA DGX Sparkを利用し、追加学習から推論までをローカル環境で実行する点です。設備画像を外部クラウドへ送らない運用が可能とされており、工場配置や機器構造といった機密情報を扱う現場を想定しています。
💡 今回の変化の核心は、汎用AIを置くだけでは点検が完成しないことです。現場固有の異常、撮影条件、判定基準をAIへ橋渡しできる保全経験者の価値は、むしろ明確になったと考えられます。
📄 AI点検ロボット求人で仕事はどう分かれていくのか
アトラックラボは今回、採用計画や求人職種を発表していません。そのため、「この発表によって直ちに求人が増える」とまでは言えません。一方、サービスの提供範囲からは、導入プロジェクトで必要になる仕事を具体的に読み取れます。
たとえば、設備側では点検対象と判定基準を定義する保全技術者、ロボット側では移動経路やセンサーを設計するロボットエンジニア、AI側では画像データを整えてモデルを評価する画像認識エンジニアが必要です。さらに、顧客の現場へ入り、三者の言葉を翻訳するフィールドアプリケーションエンジニアや導入コンサルタントも重要になるでしょう。
OTとはOperational Technologyの略で、工場設備や制御機器を動かす技術のことです。ITシステムの知識だけでなく、設備を止められる時間、安全に関する制約、通信が不安定な場所、誤判定時の影響まで理解する必要があります。クラウドを使わない構成が選ばれる場合でも、アクセス管理、データの持ち出し、モデル更新の手順といったセキュリティ設計は欠かせません。
経済産業省とNEDOが2026年6月に始めた製造業向けロボット技術の公募でも、地域の製造現場では、導入コストに加えて技術人材や運用・保守の不足が普及の壁として挙げられています。つまり、ロボット本体を開発できる人だけでなく、導入後に使い続けられる状態をつくる人も不足しているということです。
また、国土交通省は2026年7月、ICT・AIを活用した道路巡視や舗装点検の支援技術を公募しました。対象は道路分野ですが、画像を収集し、性能を検証し、点検実務へ組み込むという構造は工場保全と共通します。製造、プラント、建設、インフラをまたいで、現場とデジタルをつなぐ人材の活躍先が広がる可能性があります。
設備保全・ロボット関連の経験を整理してキャリアの選択肢を探す
📄 設備保全の経験はAI・ロボット職へどう言い換えるか
設備保全から転職する際、「Pythonを書けないのでAI求人には応募できない」と考える必要はありません。機械学習モデルを自ら開発する求人にはプログラミングや統計の経験が求められますが、導入、評価、運用を担う職種では、現場の判断をデータへ変換できる経験が強みになります。
たとえば「毎日の巡回点検を担当」だけでは、作業内容が伝わりにくいものです。「ポンプ、配管、回転機器を対象に、振動・温度・漏れ・腐食の点検基準を運用し、異常時には運転データと整備履歴を照合して原因を切り分けた」と書けば、AIへ学習させる対象を定義できる人だと伝わります。
「写真を保存していた」という経験も同様です。設備番号、撮影位置、撮影日時、異常区分、補修結果をひも付けていたなら、それは画像データセットの品質管理に近い仕事です。写真の明るさや角度が毎回違って比較しにくい問題を改善した経験は、AI点検で重要になる撮影条件の標準化として説明できます。
| 従来の職務経歴書の表現 | AI点検職に伝わる表現 | 補足するとよい事実 |
|---|---|---|
| 設備の定期点検を担当 | 故障モードごとの判定基準を用いて異常兆候を識別 | 設備種類、点検頻度、判定後の対応 |
| トラブル対応を実施 | ログ・現物・整備履歴から原因候補を切り分け | 再発防止策、停止時間の短縮方法 |
| 点検表をデジタル化 | 点検データの項目定義と入力ルールを標準化 | 欠損や表記揺れをどう減らしたか |
| 協力会社を管理 | 設備、制御、安全の関係者間で導入要件を調整 | 試運転、教育、受入検査での役割 |
| 改善活動に参加 | 誤検知や見逃しを想定した評価指標と運用手順を改善 | 改善前後を示せる実績値 |
実績値は、手元の記録で確認できる数字だけを使いましょう。点検時間、対象設備数、停止時間、再発件数などが確認できなければ、無理に効果を数値化する必要はありません。代わりに、自分が判断した範囲や、誰と連携したかを具体的に示すと安心です。
厚生労働省の職業情報提供サイト「job tag」でも、産業用ロボットの保守・メンテナンスには、点検、修理、記録に加え、IoTや計測技術を使った設備状態の把握が含まれています。従来型の機械保全とデジタル技術は、別々のキャリアではなく、連続した専門領域として捉えたほうがよいでしょう。
💡 職務経歴書では「AIを使ったことがあるか」だけでなく、「AIに渡す正しい現場データを定義できるか」「判定結果が妥当か確かめられるか」を示すのがポイントです。
✅ 求人票と面接で確認したい7つの条件
「AI点検」「ロボット導入」と書かれた求人でも、仕事内容には大きな幅があります。実証実験だけを繰り返す仕事なのか、現場導入後の改善まで担当するのかによって、身に付く経験も働き方も変わります。出張や夜間対応、高所・閉所での確認作業が含まれる可能性もあるため、技術名だけで応募先を選ばないことが大切です。
- ✓ 担当範囲は要件定義、データ収集、モデル評価、ロボット実装、保守のどこまでか
- ✓ 対象設備と異常の種類、必要とされる点検・診断経験は何か
- ✓ AIの最終判定を人が確認する仕組みと責任分界が明確か
- ✓ PoC(概念実証)後に本番導入へ進んだ案件があるか
- ✓ 機械、電気、制御、AI、安全の各担当者がそろっているか
- ✓ 現地出張、夜間・休日対応、危険区域への立ち入り条件はどうなっているか
- ✓ 画像・設備情報の管理、モデル更新、障害時の切り戻し手順があるか
特に確認したいのは、AIが異常と判定した後の流れです。人が再確認するのか、そのまま設備停止や保全指示につながるのかで、必要な安全設計は変わります。アトラックラボはAT-SYNAPSEについて、安全に関わる走行制御や停止処理をAIに依存しない構成だと説明しています。応募先でも、AIと従来制御の役割が整理されているかを聞いてみましょう。
データの所有権も見落とせません。顧客工場で撮影した画像を誰が保持し、別の現場の学習に再利用するのか。退職や契約終了後に削除するのか。ローカル処理という言葉だけで安心せず、持ち出し方法やアクセス権限まで質問すると、実務への理解を示せます。
KPMGコンサルティングのフィジカルAIを使った保守高度化に関する説明でも、設備を持つ企業では点検・巡視を担う人材の確保が構造的な課題とされています。一方で、ロボットを入れれば課題が自動的に解消するわけではありません。業務設計、リスク評価、システム統合、導入後の運用まで見られる求人ほど、設備保全の経験を幅広く生かせると考えられます。
✅ 予知保全エンジニアのスキルを90日で準備する
転職準備では、いきなり高度なAIモデルを作るより、点検業務をデータとして説明できる状態を目指しましょう。現場経験の棚卸し、画像データの基礎、簡単な検証の順に進めれば、面接で話せる材料を作れます。
| 期間 | 取り組むこと | 完成させる成果物 |
|---|---|---|
| 1〜2週目 | 担当設備、故障モード、点検項目、判定後の対応を整理 | 設備1種類の点検フロー図 |
| 3〜4週目 | 正常・要注意・異常の違いと、誤判定時の影響を言語化 | 判定基準と責任分界の一覧 |
| 5〜6週目 | 画像分類、物体検出、VLM、アノテーションの違いを学ぶ | 手法を選んだ理由を説明するメモ |
| 7〜8週目 | 公開画像や自作サンプルでラベル付けを体験 | 少量のデータセットと作業ルール |
| 9〜10週目 | 精度だけでなく見逃し率、誤検出率、安全影響を検討 | モデル評価のチェックシート |
| 11〜12週目 | 求人比較、職務経歴書の修正、面接質問の準備 | 応募先別の経験対応表 |
学習テーマとして優先度が高いのは、Pythonの文法を網羅することより、画像データの品質です。似た写真ばかり集めると何が起きるか、正常画像と異常画像の割合が偏るとどうなるか、照明や季節が変わっても判定できるか、といった問いを理解しておきましょう。
ROS 2はロボットの各機能を連携させるためのソフトウェア基盤です。開発職を目指すなら実装経験が有効ですが、保全出身者が導入側を目指す場合は、まずセンサー、走行、画像取得、異常検出、記録がどのようにつながるかを説明できれば十分な第一歩になります。
小さなポートフォリオを作るなら、機密性のある職場写真は使わないでください。身の回りの公開可能な物を撮影し、「何を異常と定義したか」「撮影条件をどうそろえたか」「誤判定をどう調べたか」を1〜2ページにまとめます。モデルの精度を競うより、現場導入を想定した考え方を見せるほうが、設備保全経験とのつながりが伝わります。
💡 90日間の目標はAI専門家になることではありません。保全経験を土台に、データ収集・評価・安全運用まで会話できる「現場と技術の通訳」になることです。
📄 AI点検ロボット求人は「置き換え」より役割の再設計で選ぶ
今回の新サービスでは、ロボットが画像を集め、AIが異常候補を抽出し、結果を位置情報とともに保存します。これまで人が歩いて行ってきた巡回や一次確認の一部は、効率化される可能性があります。ただし、設備固有の異常を決めること、正しい画像を選ぶこと、見逃しの危険性を評価すること、補修の優先順位を判断することまで自動化されると発表されたわけではありません。
転職先を選ぶ際は、「現場作業がなくなるか」だけを見るのではなく、自分の役割がどこへ移るのかを確認しましょう。巡回中心から例外対応中心へ移るのか、点検記録の作成からデータ品質管理へ広がるのか、単一設備の保全から複数拠点への導入支援へ変わるのか。変化の方向が分かれば、必要な学習や働き方も具体化できます。
企業研究では、導入件数や有名なAIモデル名だけでなく、現場で継続利用されているかを見ます。モデル更新の頻度、誤検出を修正する担当者、設備変更時の再学習、通信障害時の運用、保全担当者への教育まで説明できる企業なら、サービスを「売って終わり」にしない姿勢を確認しやすいでしょう。
設備保全の仕事は、機械を直せることだけでは評価しきれない段階へ進んでいます。設備の状態を言語化し、データとして残し、AIの判定を検証し、安全な運用へつなげる力。その延長線上に、AI点検ロボット、予知保全、スマートファクトリーのキャリアがあります。
いまの職場でAI導入が始まっていなくても、点検基準の標準化や写真記録の整理から準備できます。まずは自分が判断している内容を一つ選び、他の人やシステムへ渡せる形にしてみてください。それが、設備保全からAI・ロボット領域へ踏み出す最も現実的な一歩になるでしょう。
設備保全の経験を生かせるAI・ロボット求人をCareer Central AIで探す
🔗 参照元
🔗 出典・参照リンク
- 株式会社アトラックラボ「現場データで進化するAI点検ロボット向け『AT-SYNAPSE 追加学習サービス』を提供開始」(2026年8月17日公開、2026年8月17日21時00分 JST確認)
- 経済産業省・NEDO「NEDO Challenge, Robot Solutions for Manufacturing」の公募開始(2026年6月30日公開、2026年8月17日21時00分 JST確認)
- 国土交通省「舗装点検、道路巡視の支援技術を公募します」(2026年7月30日公開、2026年8月17日21時00分 JST確認)
- 厚生労働省 job tag「産業用ロボットの保守・メンテナンス」(2026年8月17日21時00分 JST確認)
- KPMGコンサルティング「ロボット×フィジカルAIを活用したオペレーション&メンテナンス業務の高度化支援サービスを開始」(2026年4月20日公開、2026年8月17日21時00分 JST確認)